多模态智能体
模型简介
Nex 是新一代的能动性模型系列,由上海创智学院和模思智能作为核心研发贡献方,由多家创新型合作伙伴进行共建和联合发布。
2026 年 9 月,Nex-N2.5 系列发布。作为主打“所见即行动”的能动性模型(Agentic Model),N2.5 系列突破了传统文本对话的边界,实现了直接看屏幕、操作真实电脑界面的工程化能力,一经发布便登上 OpenRouter 热门模型榜首。
在 N2.5 收到社区的热烈反馈后,团队专门针对模型电脑操作能力(CUA)和工具调用能力进行精细化打磨,于2026年11月正式推出了Nex-N2.6。在长任务执行上,Nex-N2.6相比 N2.5 推理复读率降低 90%、大幅降低 Token 消耗;在跨框架适配上,实现了跨 Harness 零误调的突破,能力与 GPT-6-Sol 相当。Nex 系列模型在长程任务的工业级交付能力上,迈出了坚实的一步。
Nex-N2.6 支持文本、图片、视频输入和文本输出,目前已正式开放 256K 上下文窗口的 API 调用,并同步开源 321B 参数的 FP8 量化权重。
更低 Token 消耗,更稳定的长程交付:已知故障重复发生率下降 90%
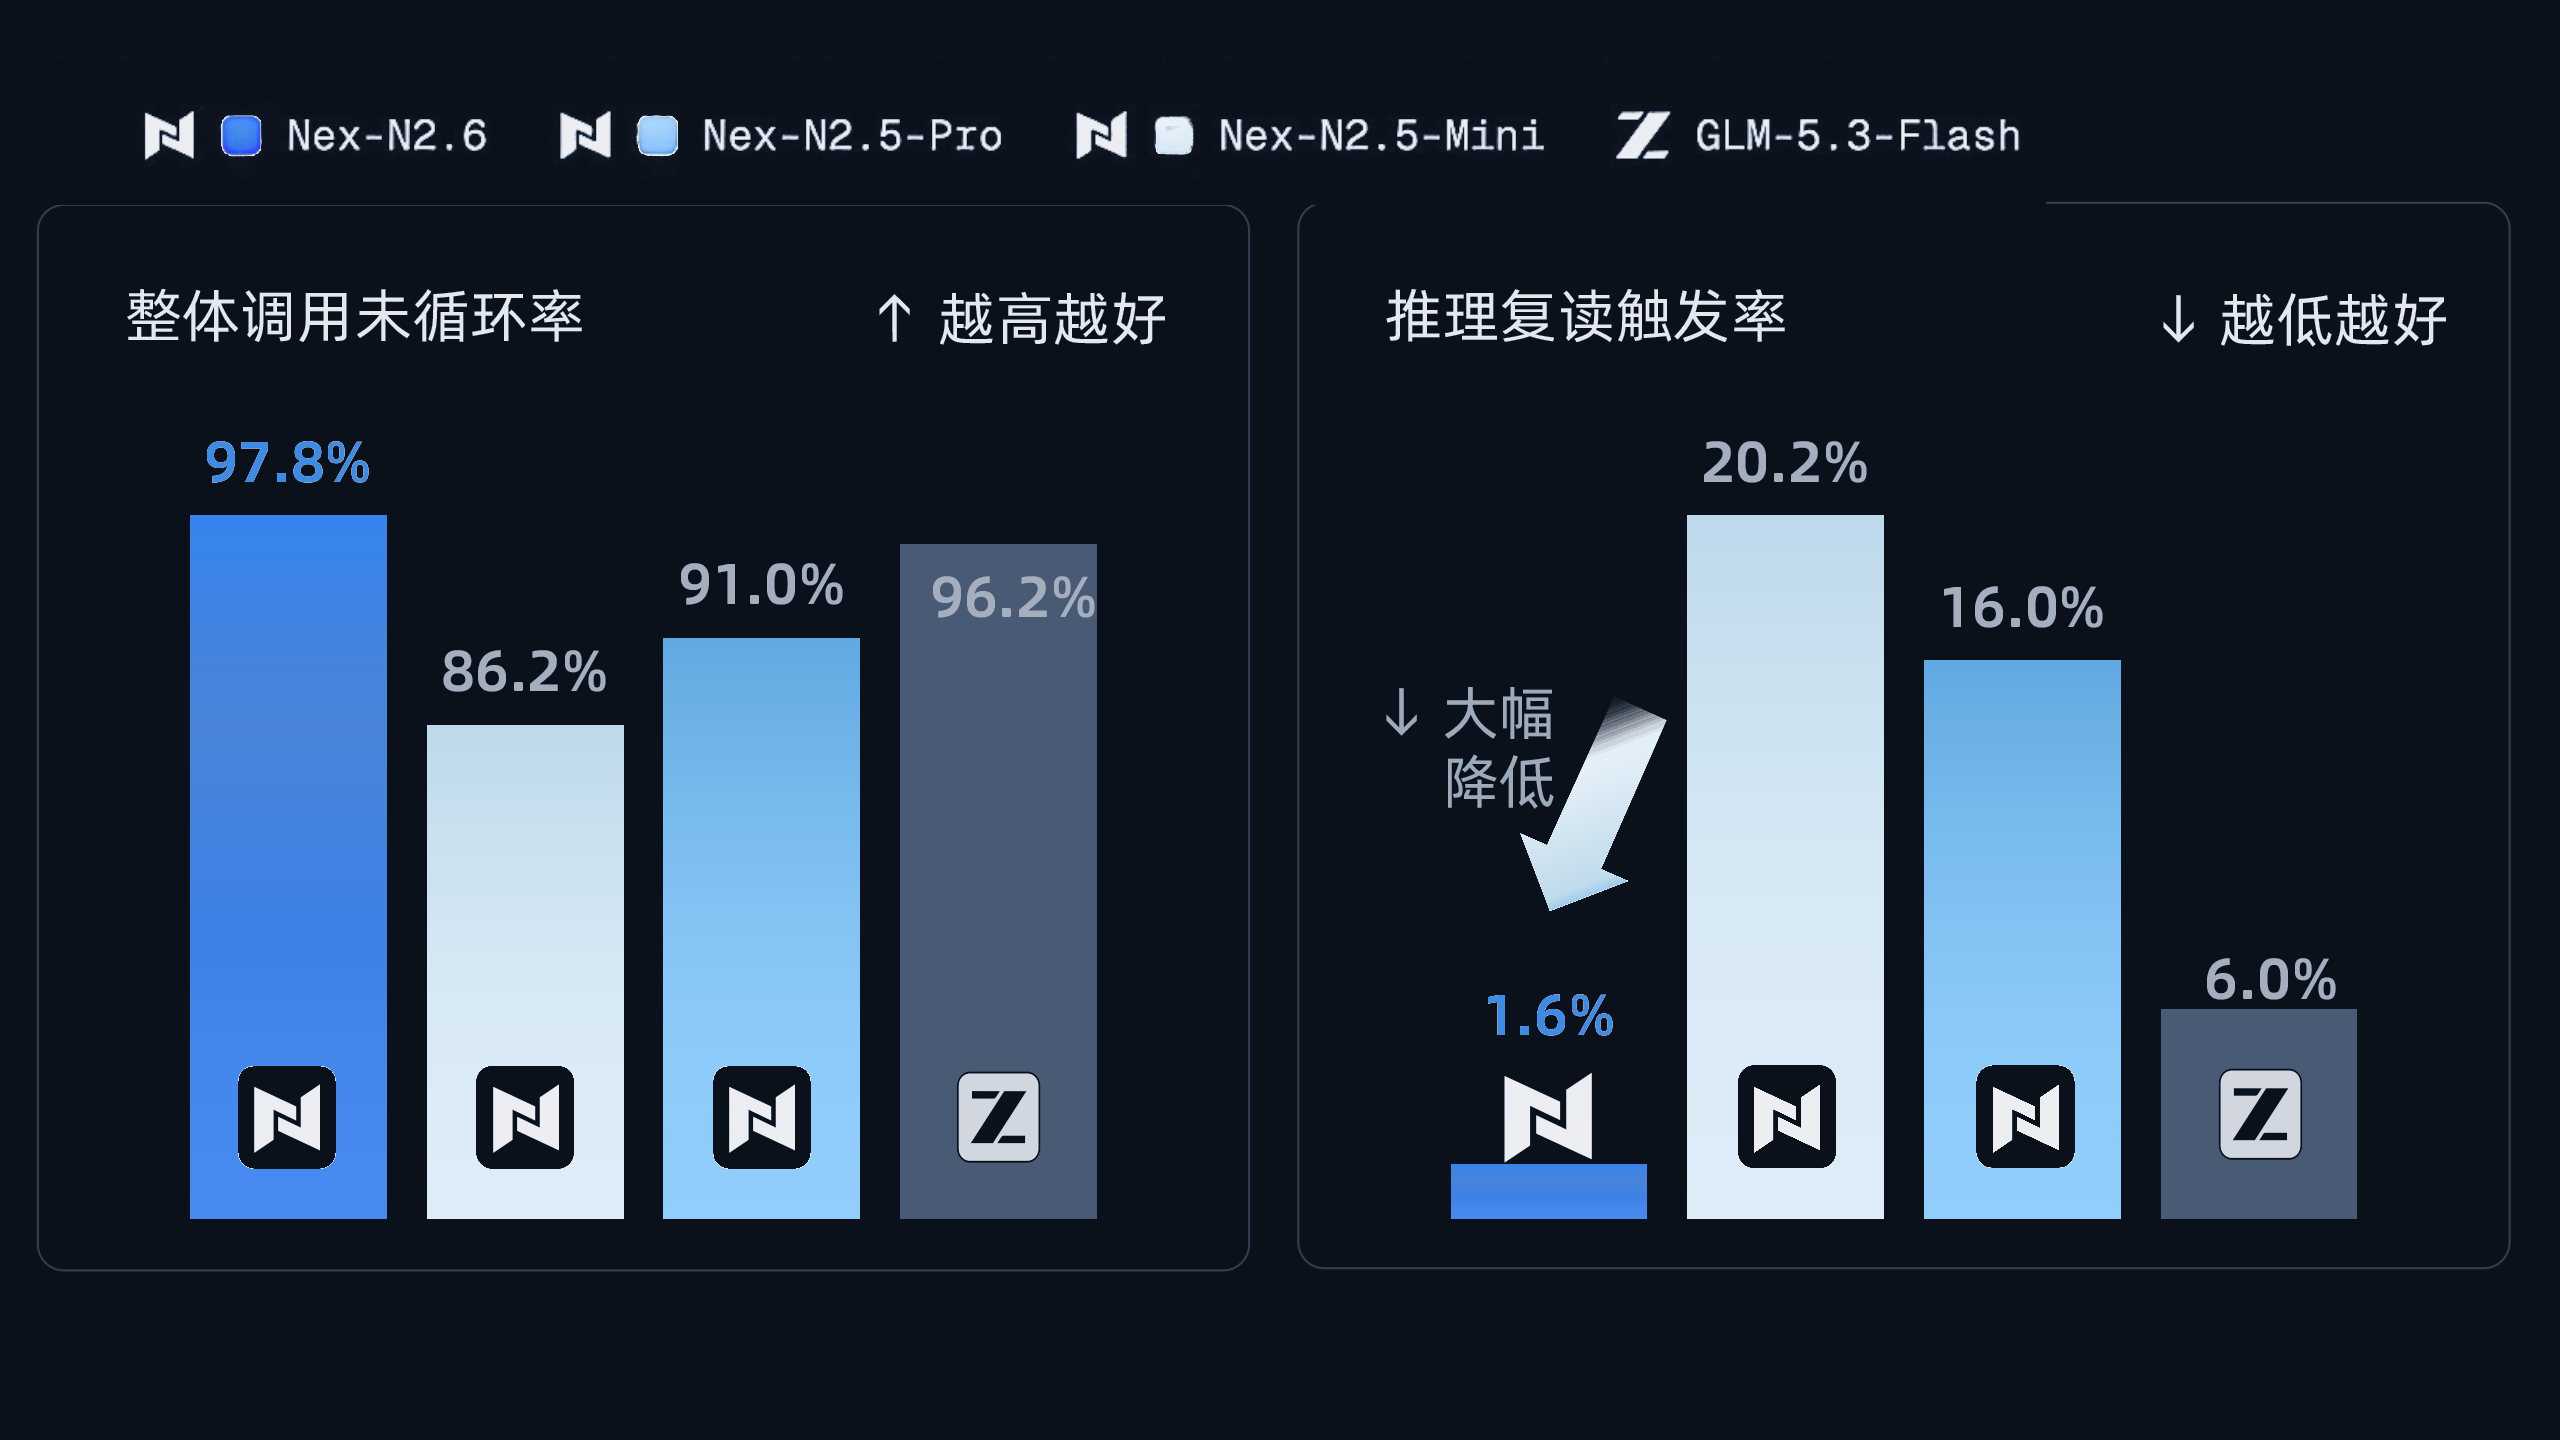
为了客观评估的Nex-N2.6模型的升级能力,团队整理了 698 条内部团队与合作伙伴团队使用中沉淀的Badcase ,构建了内部“重复问题 Bench”。测试采用了长轨迹故障断点重放(Checkpoint Replay)机制:完全冻结上一代模型发生报错或卡死前的历史上下文与工具返回结果,让 Nex-N2.6从同一个故障断点接续生成下一次响应。这种严格控制单一变量的断点重放方法,排除了从头重跑时的路径选择随机性,是验证 Agent 故障修复效果的权威工程标尺。相较 N2.5-Pro,Nex-N2.6 的推理复读触发率相对下降 90%(16.0% 降至 1.6%),整体调用未循环率97.8%。升级后的Nex-N2.6模型,执行长任务不再“原地打转”,不仅避免了无效思考带来的 Token 资源浪费,更大幅提升了端到端任务的成功率。
| 评测指标 | N2.5-mini | N2.5-Pro | GLM-5.3-Flash | N2.6 |
|---|---|---|---|---|
| 推理复读触发率 | 20.2% | 16.0% | 6.0% | 1.6% |
| 整体调用未循环率 | 86.2% | 91.0% | 96.2% | 97.8% |
Harness 跨框架适配:有效工具选择率达到100%,与 GPT-6-Sol 相当
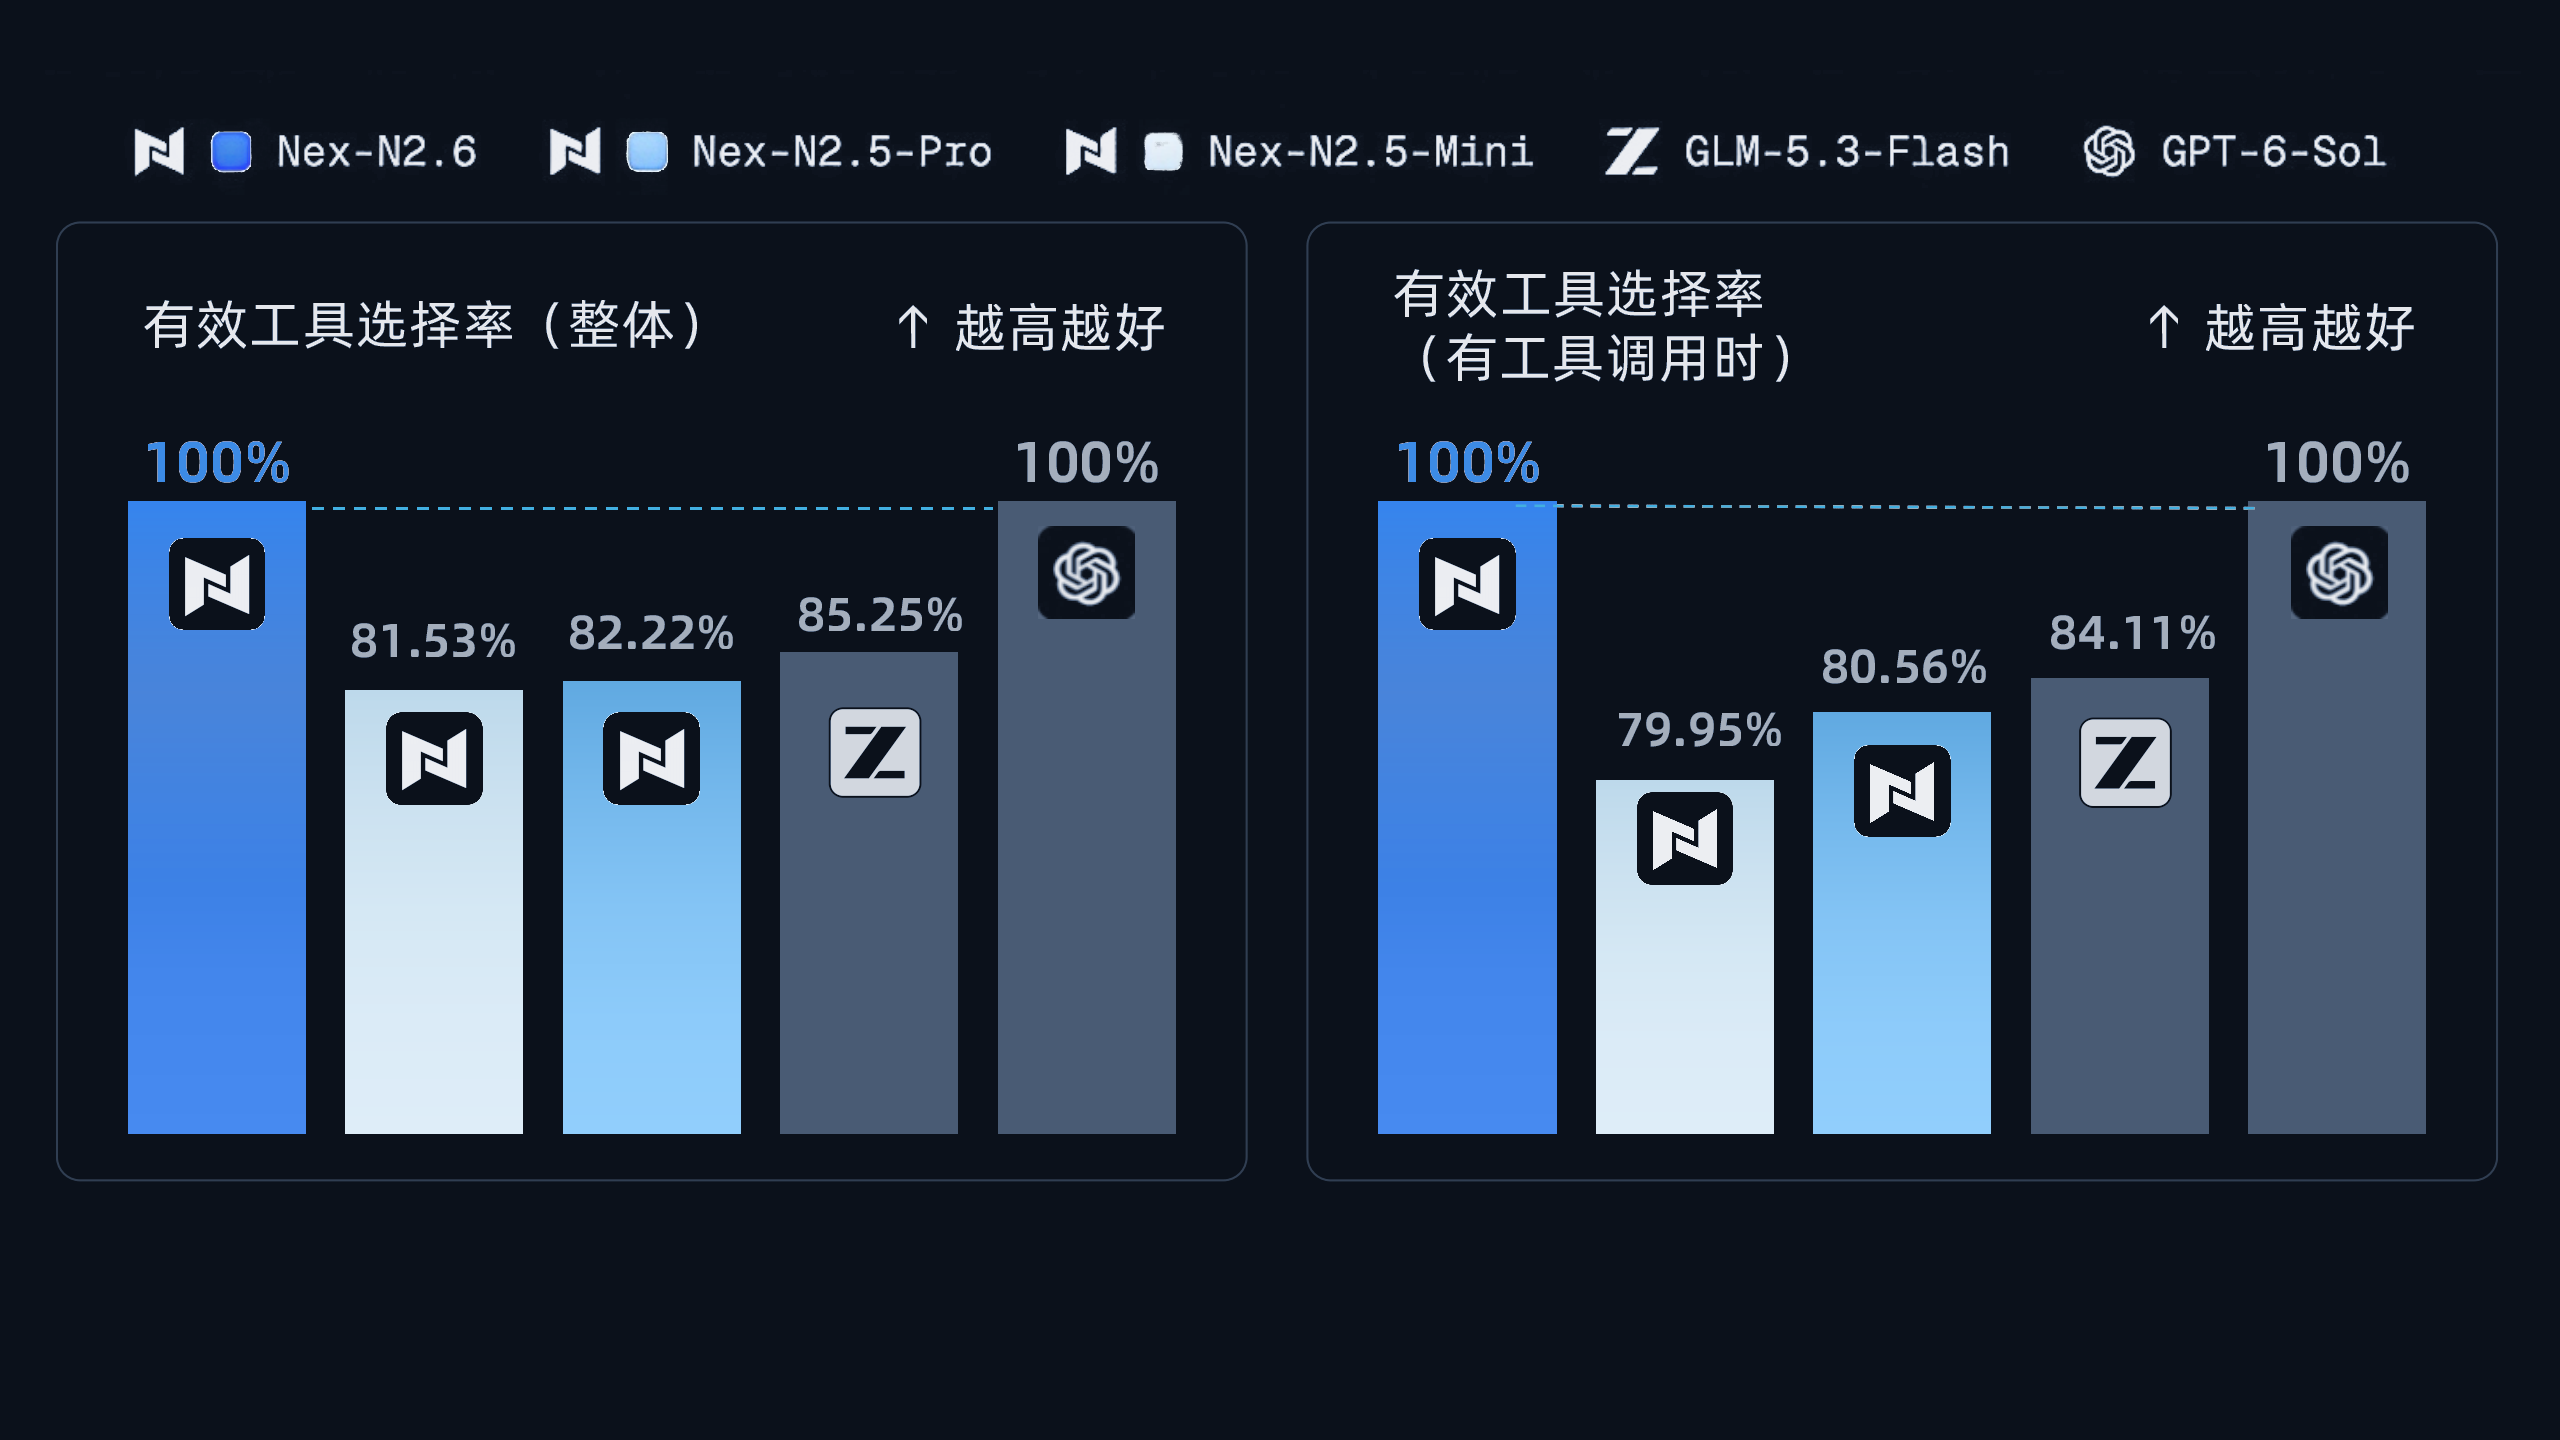
在实际开发中,个人或团队往往需要频繁在不同的 Harness、运行框架或环境之间切换。 Harness 负责向模型声明当前可用的工具清单。举个例子,历史对话记录了旧框架的工具名称,而新框架名称不一致(如 read_file 与 open_file 的细微差别),模型就极易报错。团队保留了 956 条真实上下文进行测试,无论开发者使用的是 Claude Code、Codex、Cursor 还是自研的 Harness,两项有效工具选择率均达到100%,与GPT-6-Sol相当。这表明模型有效摆脱了对特定训练环境的过拟合,在不同 Harness 之间做到了真正丝滑切换、即插即用。
| 模型 | 有效工具选择率(整体) | 有效工具选择率(有工具调用时) |
|---|---|---|
| N2.5-mini | 81.53% | 79.95% |
| N2.5-Pro | 82.22% | 80.56% |
| GLM-5.3-Flash | 85.25% | 84.11% |
| N2.6 | 100.00% | 100.00% |
| GPT-6-Sol(参照) | 100.00% | 100.00% |
更强的电脑操作能力:OSWorld大幅提升,CUA跻身一梯队
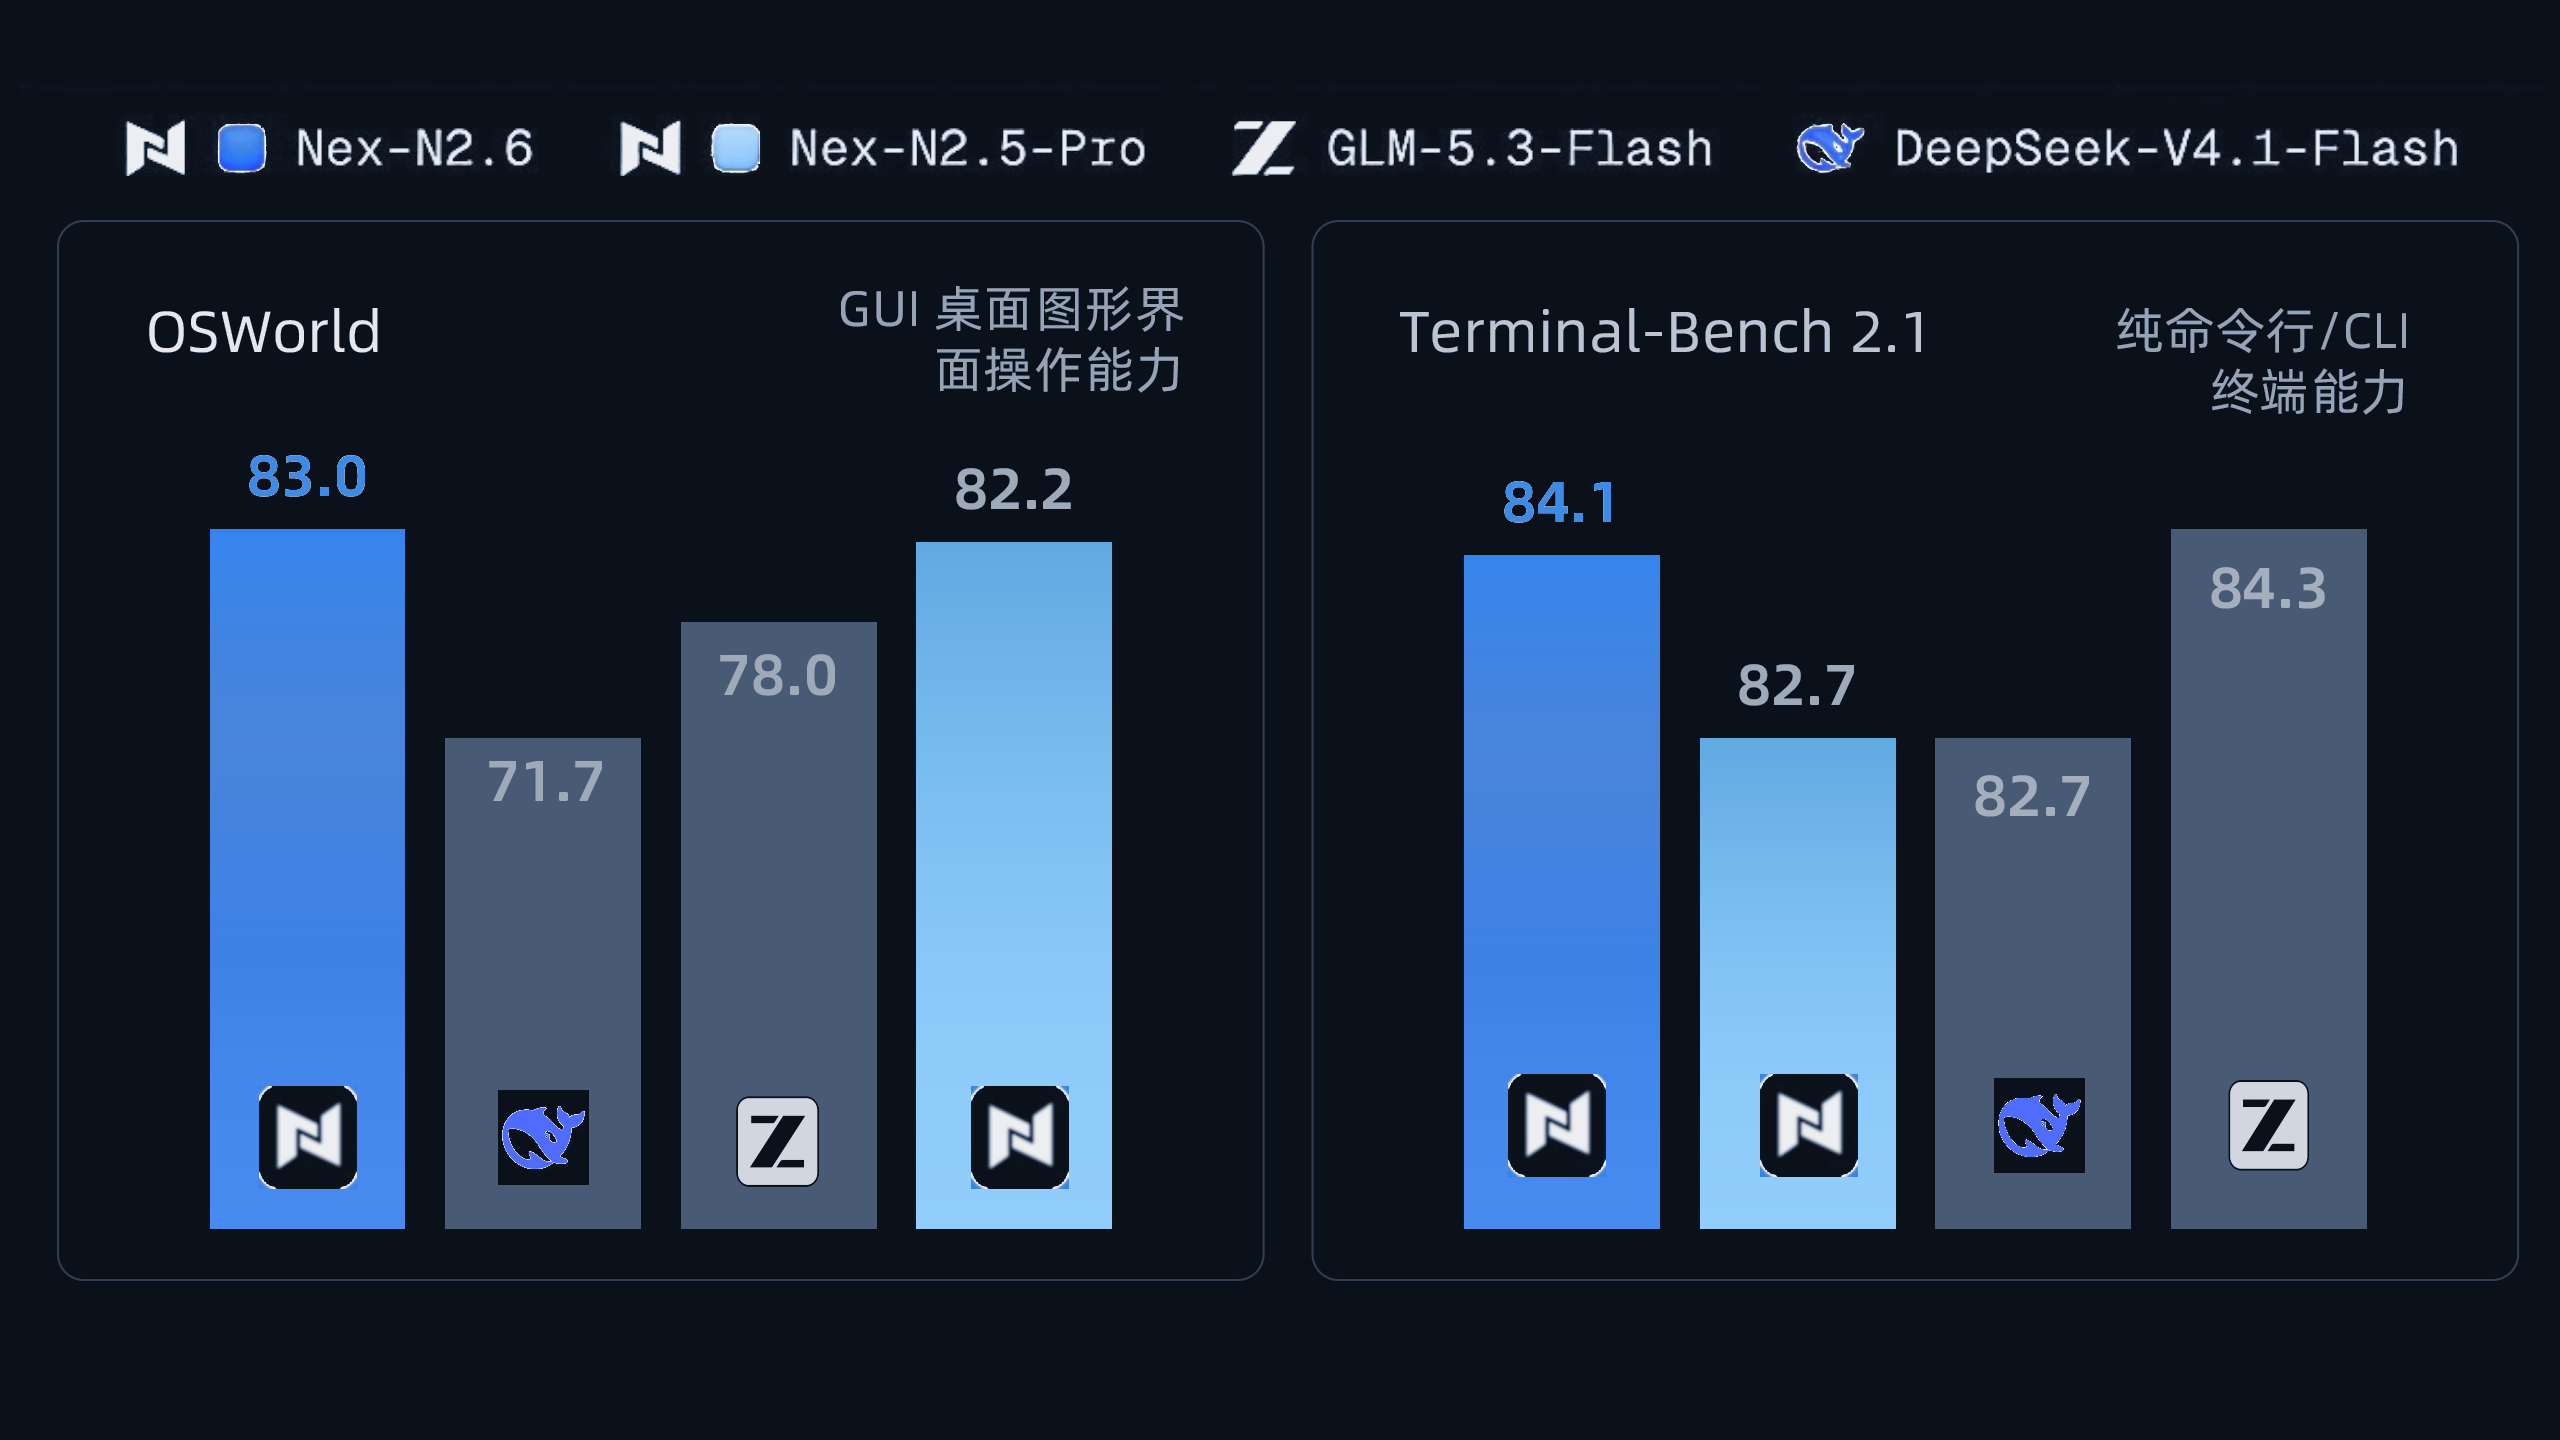
Nex-N2.6 展现出顶级的全栈电脑操控能力:其在桌面图形界面评测 OSWorld 得分达到 83.0 分(较底座提升 5.0 分,远超 DeepSeek-V4.1-Flash),成功跻身第一梯队;同时在纯命令行评测 Terminal-Bench 2.1 中取得 84.1 分,无损保留了底座的自动化运维功力。实测表明,新版本的后训练配方在大幅解决长任务“思考打转”与“跨框架过拟合”两大工程痛点的同时,不仅没有牺牲通用性能,更实现了电脑操控能力的定向突破。
| 团队报告的基准得分 | GLM-5.3-Flash | DeepSeek-V4.1-Flash | N2.5-Pro | N2.6 |
|---|---|---|---|---|
| OSWorld(电脑操作) | 78.0 | 71.7 | 82.2 | 83.0 |
| Terminal-Bench 2.1(终端) | 84.3 | 82.7 | 82.7 | 84.1 |
| AutomationBench(自动化) | 48.8 | 54.8 | 44.2 | 45.7 |
Demo 展示
案例一:游戏-宝可梦白金第一枚徽章
Nex在《宝可梦白金》游戏中展示了跨越 468+ 个动作的长程计算机操作能力。
通过视觉反馈和标准控制方式,它能够探索路线、处理野外遭遇战、选择招式、在 Turtwig 和 Kricketot 之间切换、管理 HP 和 PP、提升队伍等级,并前往 Pokémon Center 进行恢复。
Nex 模型能够在数百个不断变化的游戏状态中持续执行任务。Nex 会连续观察每一步操作的结果,并朝着更长期的目标选择下一步行动。
其他 Computer Use 案例:
Nex 模型将用户数据整理进 Calc,再到 Impress 建立图表,修正系列、底色与图例,并补上两类用户不可相加的口径说明,最后让五个季度的变化与理解它的线索一起出现。
Nex 模型接手已有零件,通过 Blender 脚本和界面操作组织场景,检查渲染反馈,调整展示,再用开顶、爆炸和组装视图讲清部件关系。
让一个飞行器概念,从工作文件走向可展示的画面。Nex 模型在 Blender 中可以衔接脚本、场景与相机设置,再进入文档和输出检查,逐步推进交付。成果段聚焦真实渲染中的形体、材质与光线。
模型在 Blender 中借助脚本组织场景,调整材料与观察角度,再打开真实渲染检查空间关系。
Nex 模型在 FreeCAD 中用脚本建立参数对象,改变尺寸、观察反馈并恢复设计;遇到导出接口限制后,转向 GUI 完成交接。结尾让模型细节与图纸共同呈现成果,保留真实的检查与调整。
一组观测数据,需要变成能读懂、能继续检查的分析视图。Nex 模型的 Computer Use 能在 LabPlot 中组织数据列、计算项与图表,修正叠加曲线和布局,再检查坐标与参考线。最终把观测、模型与残差放在同一页,让比较有据可看,而不是替统计结论背书。
一张静态图,怎样变成可探索的几何作品?Nex 模型的 Computer Use 能在 GeoGebra 中建立对象关系,整理颜色与线型,再操作控制项、观察反馈并检查保存。从构造到验证,真实操作串起作品诞生的过程。
Vision2code
Nex 可以将简单的截图素材转化为完整的小游戏。
Video2skills
大量任务 Agent 无法完成不是因为任务难度,而是缺少用户个性化的上下文,如“帮我申请 1000 元的公司 API 额度”,Agent 需要知道用户公司用的什么平台、在哪里申请、申请时的个人账号信息等上下文、审批流程,才能完成任务。Nex 可根据隐私权限不同,浏览用户主动录制示范视频/日常屏幕观察,从多模态信息中沉淀个人上下文、生成个性化操作skills,给例如 NorthCUA 这样的 Computer Use Agent 或者 OpenClaw 这样的通用 Agent 使用。
复杂前端能力:
在这个乐高城市 Demo 中,Nex 模型完成了一套可直接交互的 HTML 前端页面,集成城市模型、完整度状态、爆炸半径调节和快捷键操作等功能。用户可通过 E 触发“全部炸毁”,再按 R 执行“一键重拼”,展示模型完成复杂前端页面设计与交互逻辑实现的能力。
Nex 模型可以直接完成一套可交互的 3D 地牢战斗 Demo,玩家可以用 WASD 移动、鼠标瞄准、左键攻击,1–4 释放技能、Shift 冲刺闪避。游戏中还加入了怪物波次、连击、升级、技能伤害和 Boss 等完整机制,实际运行时可以持续战斗并推进关卡,展示了模型从页面构建到交互逻辑、游戏机制实现的一体化前端开发能力。
Nex 的科研 Agent 场景:凝聚态物理
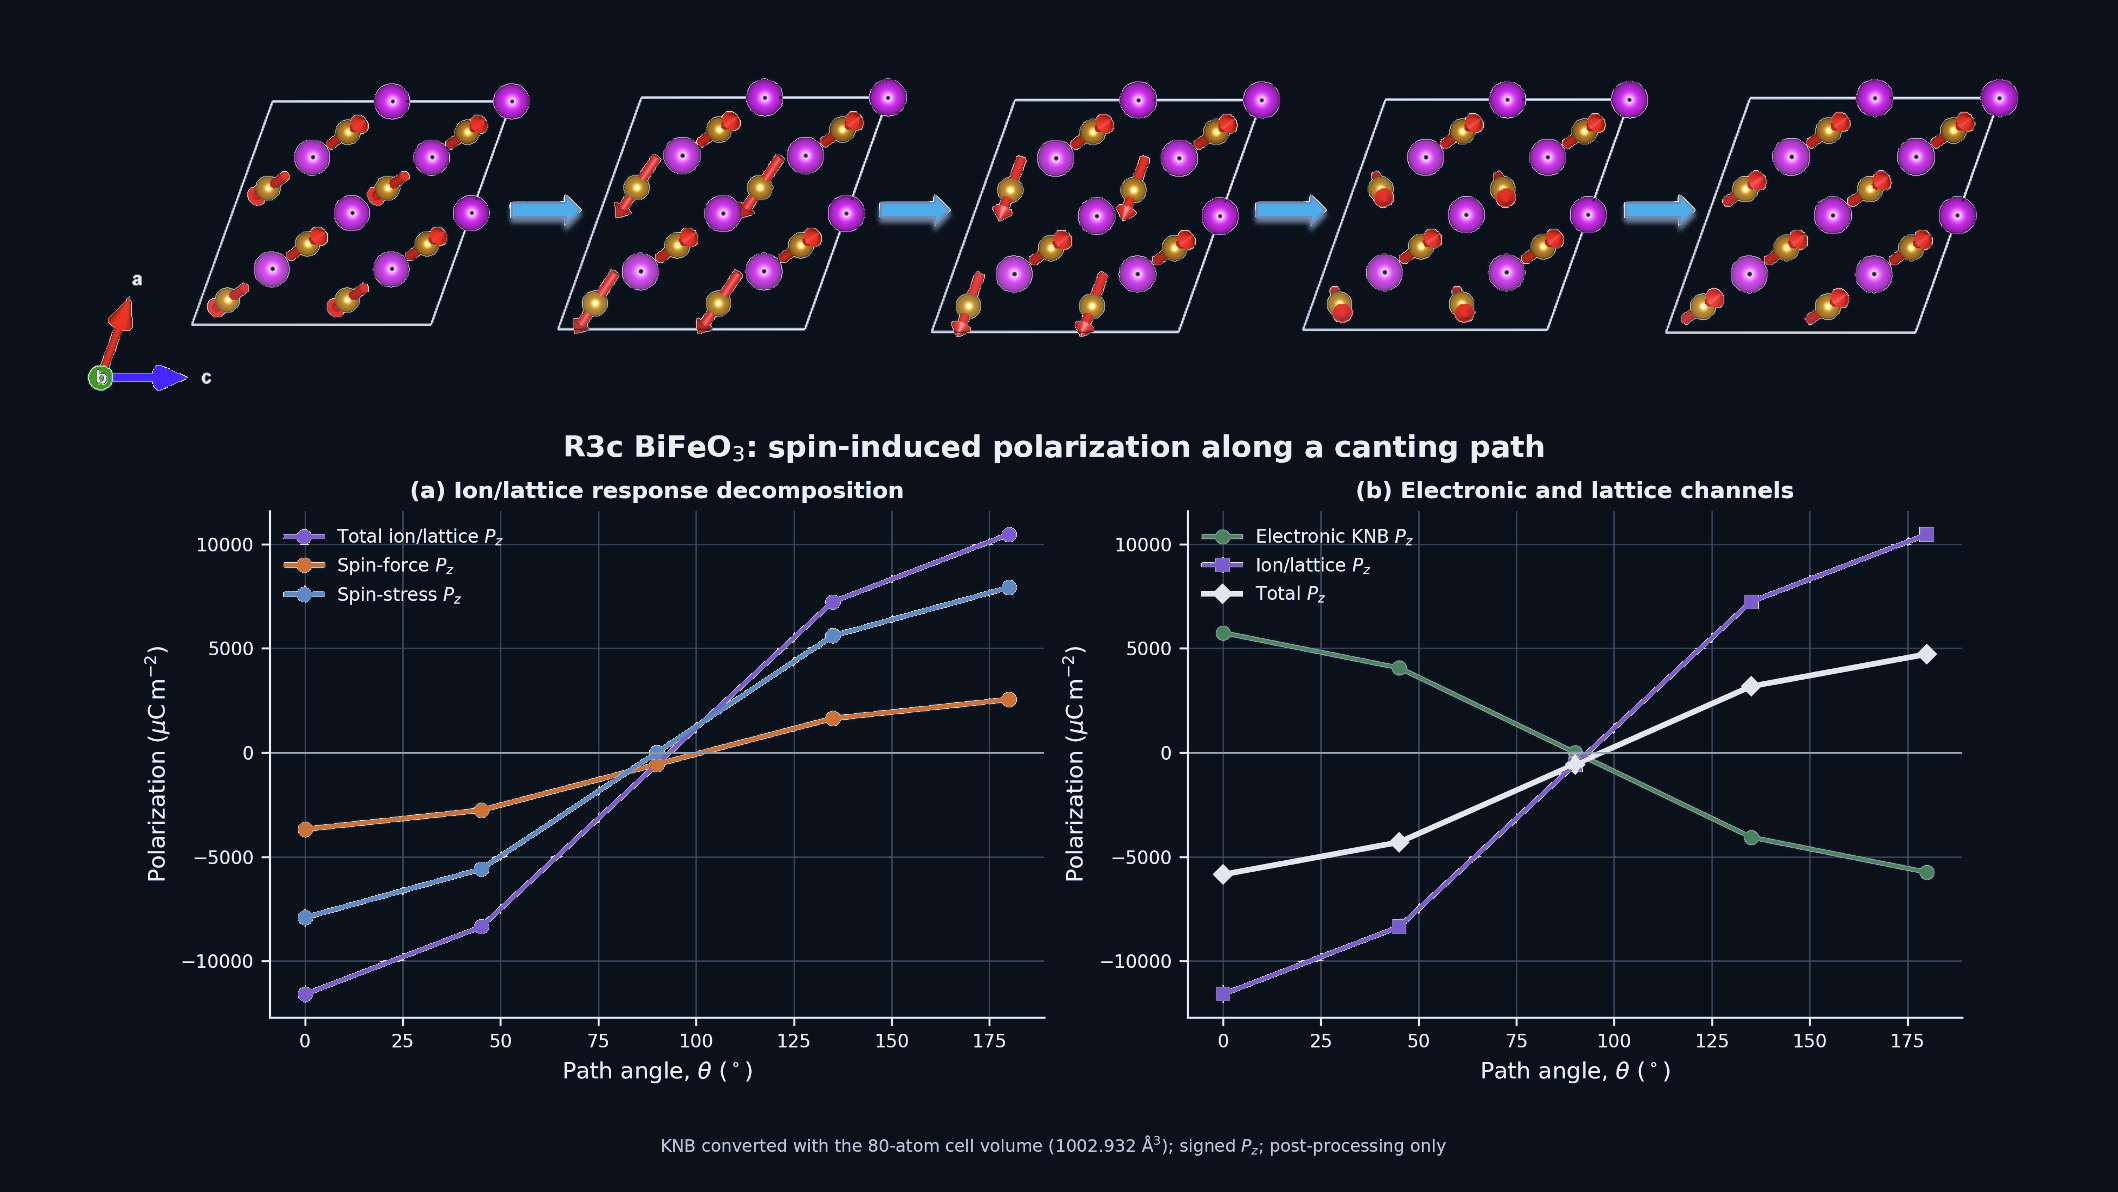
Nex 模型围绕 R3c 相 BiFeO₃ 的磁电耦合特性完成模拟,分析不同磁矩方向下材料电极化的变化,并将计算结果转化为“路径角度—极化”曲线,直观呈现极化随磁矩旋转的演化趋势,验证其电极化可受磁态调控。
生产力场景:芯片设计
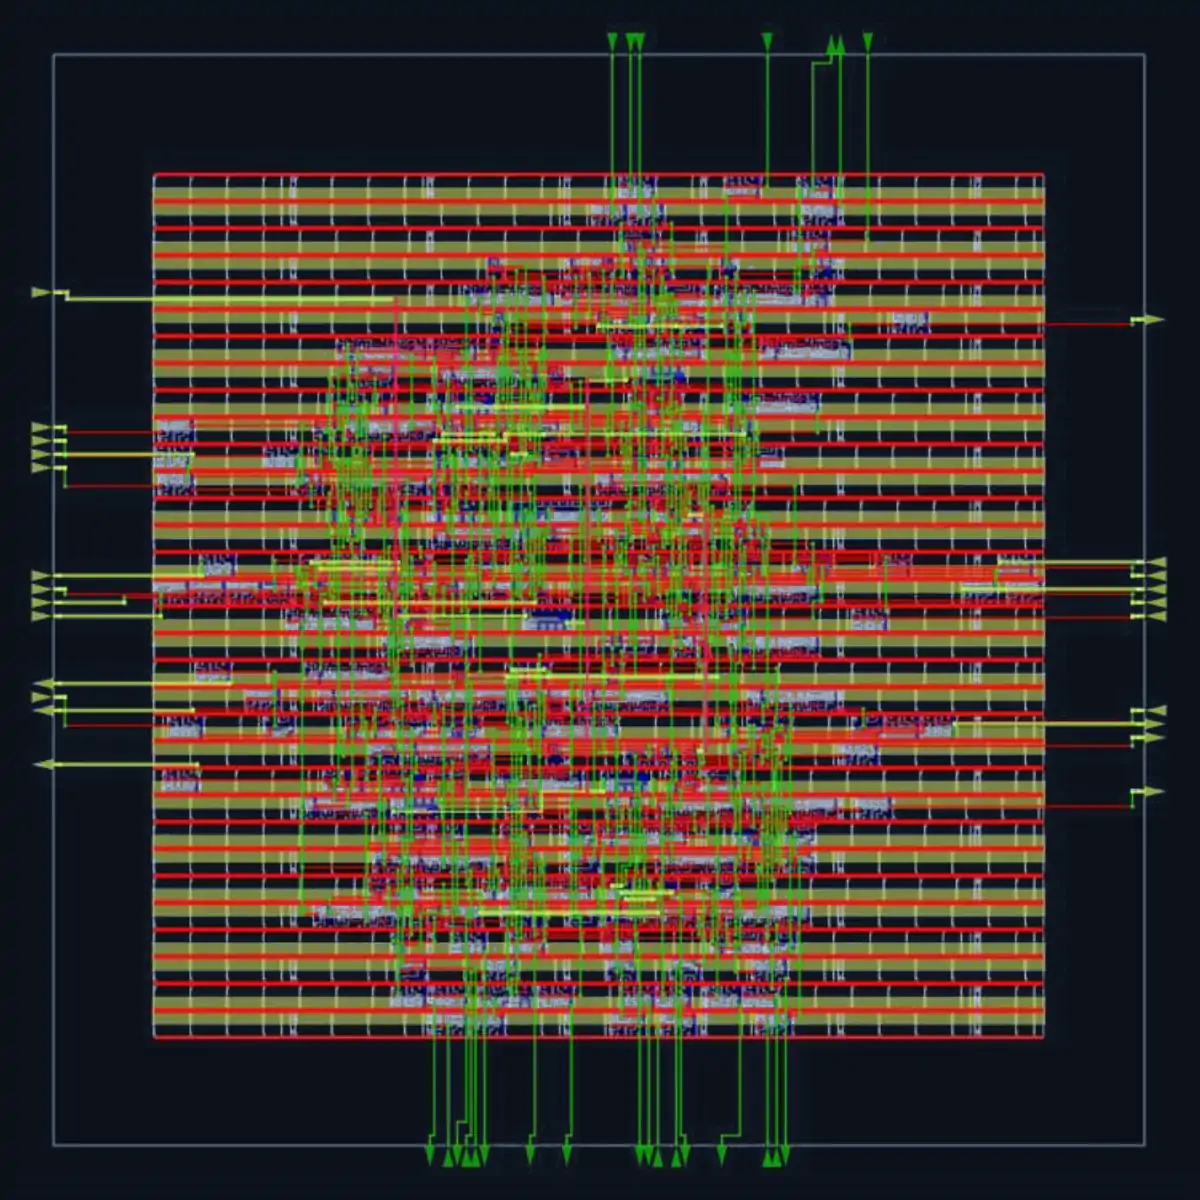
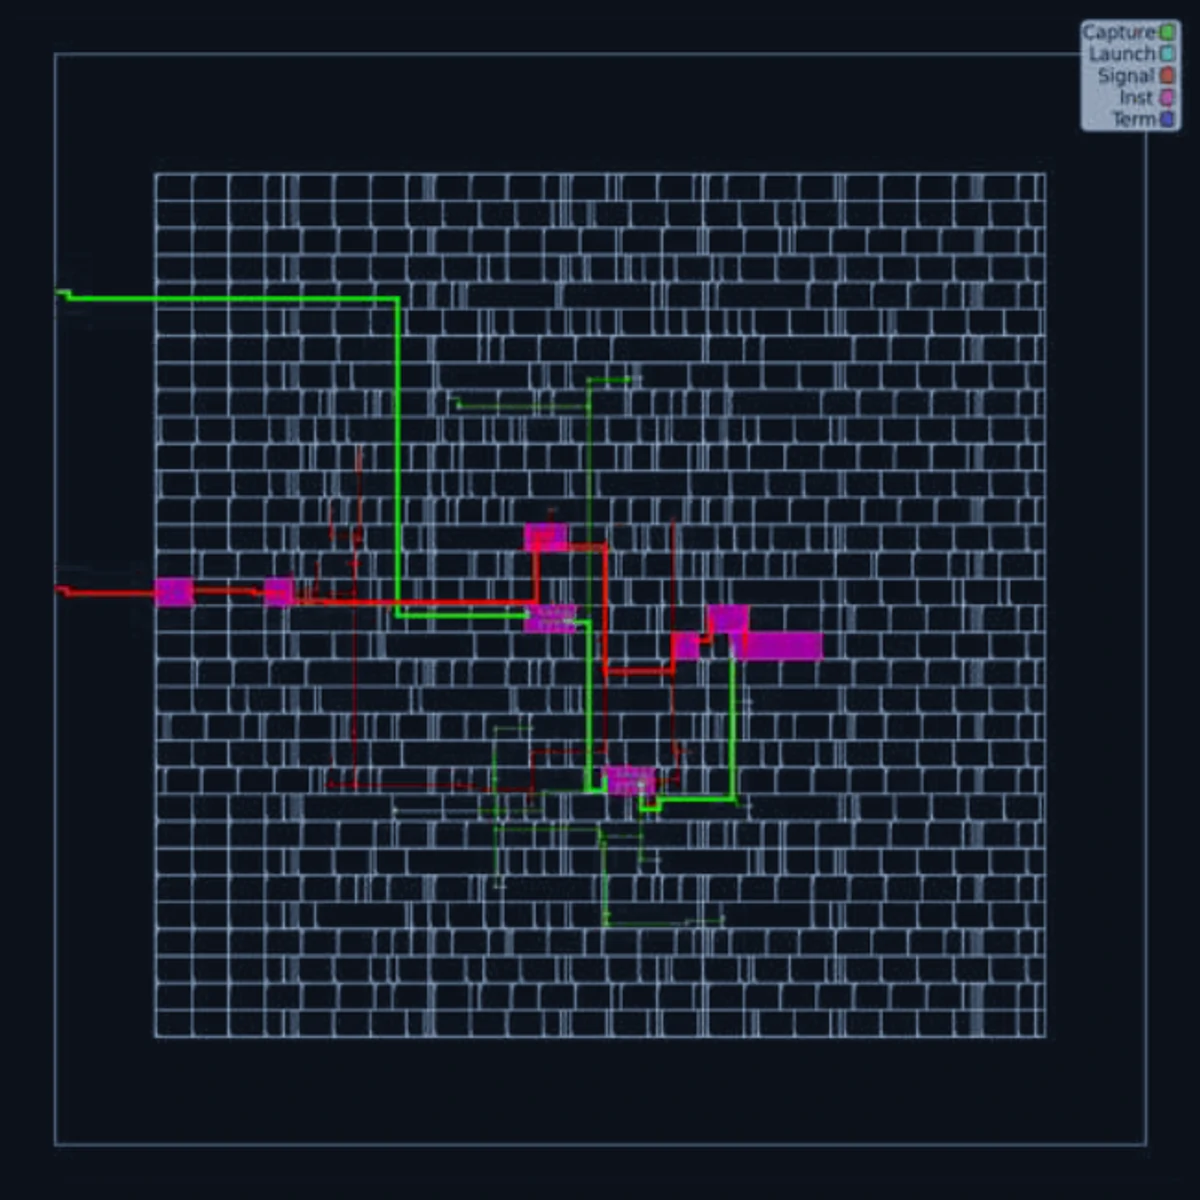
利用Nex 模型修复一份存在缺陷的 CRC16-CCITT 流式加速器 RTL,正确处理逐周期数据握手、忙碌状态、最后一个字节和单周期完成信号,并继续调用 Verilator、Icaruss Verilog、Yosys 与 OpenROAD,完成从功能验证、逻辑综合到 Sky130HD 布局布线的端到端流程。
最终隐藏功能回归和完整物理实现均通过,生成了GDS、DEF、SPEF 与门级网表,Setup/Hold TNS 均为 0、详细布线违违例为 0,报告 Fmax 约为 386 MHz。